本帖最后由 飞凌-marketing 于 2022-1-27 10:42 编辑 / S# u& [7 b0 }% K. ?: ]' T
9 @; R8 m7 p8 e
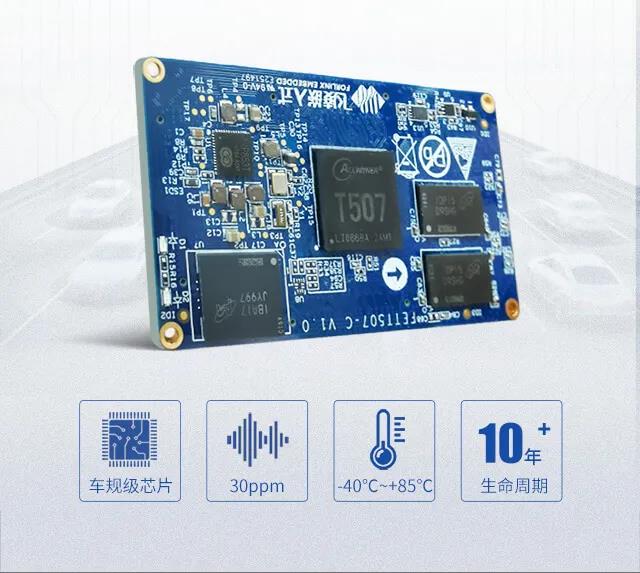
作者|牛志超 来源 | 飞凌嵌入式 题图|飞凌嵌入式 FETT507-C核心板 原文链接:https://www.forlinx.com/article_view_815.html; q, U( F }+ K2 G
0 m* y7 f( [( j1 f全志T507处理器本身不支持CAN功能,那有什么方法可以实现CAN功能呢? 我们已知FETT507-C核心板是支持SPI接口的,但底板没有引出该接口,所以小编打算通过引脚复用方式,复用出SPI接口并做成SPI转CAN,来实现CAN功能。 本文所采用的方法是通过添加MCP2515驱动及配置,实现SPI转CAN功能。 * U3 z: u% P% i) i# |3 E
一、选择引脚, C4 R: B8 `3 x" ^; Q+ X* e
首先确认要使用的引脚,由于飞凌嵌入T507开发板默认没有配置SPI,因此既要选用于SPI功能的引脚,也要选择用于can模块的中断引脚。 SPI需要CS0、CLK、MOSI、MISO四个引脚,can模块需要一个中断引脚。中断引脚可以随便使用一个具有中断功能的引脚。打开硬件资料中的飞凌嵌入式T507核心板引脚复用对照表,先确认哪些引脚可以用做SPI,我们搜索SPI可以找到两组引脚
- r& d, \0 q" L. V因为PC3、PC4和启动相关这里不考虑使用SPI0,我们用SPI1,SPI1使用的引脚默认为音频接口使用的引脚,音频将不能使用。所以我们的中断引脚也从音频使用的引脚中选择,我们选择PH9(用户可根据实际情况选择具有中断功能的引脚)。 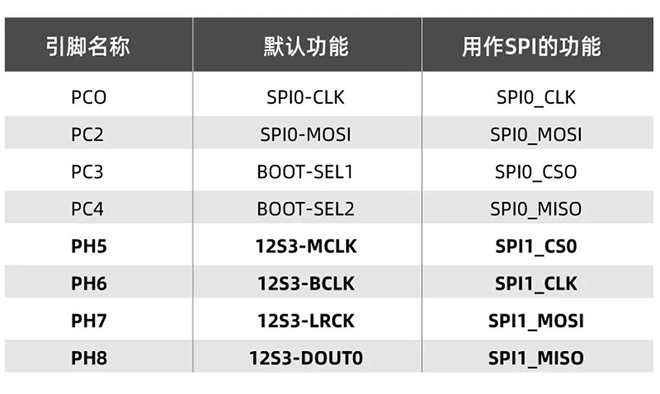
我们需要的引脚已经确定了(加粗的5个引脚),现在进行软件修改 2 i1 n# E; l) n( Y' r4 H9 j
二、相关设备: I' ^5 |$ B: g( C6 R2 Z7 T
首先查看设备树,本次使用到的设备树如下: kernel/linux-4.9/arch/arm64/boot/dts/sunxi/OKT507-C-Common.dtsi kernel/linux-4.9/arch/arm64/boot/dts/sunxi/sun50iw9p1.dtsi kernel/linux-4.9/arch/arm64/boot/dts/sunxi/sun50iw9p1-pinctrl.dtsi kernel/linux-4.9/arch/arm64/boot/dts/sunxi/sun50iw9p1-clk.dtsi
" G$ k7 P: A7 p. H' I+ ?三、去掉所选引脚原有配置7 @ n8 u1 C. x& q% H
从核心板引脚功能复用表格可以看到,选用的引脚原本配置的功能: 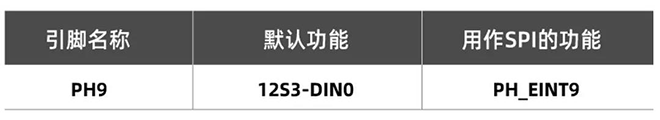
+ X5 U/ }$ M! }2 o9 u: f" o) b
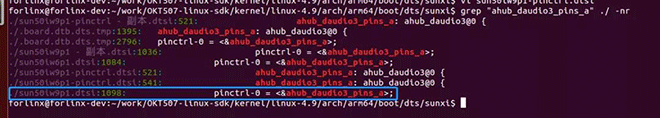
sun50iw9p1-pinctrl.dtsi搜索PH5引脚,可以看到ahub_daudio3_pins_a和ahub_daudio3_pins_b是用于音频,在设备树路径使用grep"ahub_daudio3_pins_a" ./ -nr指令可以查到,在sun50iw9p1.dtsi里有调用:
/ ` N9 D/ v. [: G( K/ n% r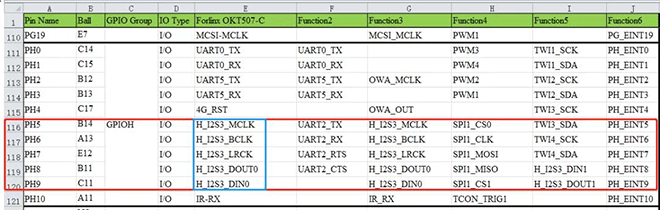
* H6 {* m# F8 x2 {( Y8 r打开sun50iw9p1.dtsi,可以看到在ahub_daudio3节点有调用,将status设置为disabled(默认即为disablded状态) : ^3 B9 }$ |" `; t& S: [- v% g, j* L
% K0 j) J- [* }9 r; t; A% U
这个设备树里设置的disabled,继续查找该设备树的上级设备树:OKT507-C-Common.dtsi。OKT507-C-Common.dtsi有做开启设置,需要将ahub_daudio3关掉,status= "disabled"。PH5、PH6、PH7、PH8、PH9的占用都解除了。
: M. p/ W% [* v2 I* f, H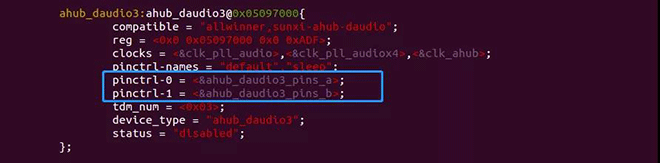
. ^4 ]% m4 V% P- N% n6 B2 N0 Y6 y
四、配置SPI1
( X" Q2 U E, Z. s4.1使能SPI1配置" G% D* H7 b d
搜索SPI1相关内容,在sun50iw9p1.dtsi中可以看到
( p* v5 F. x4 _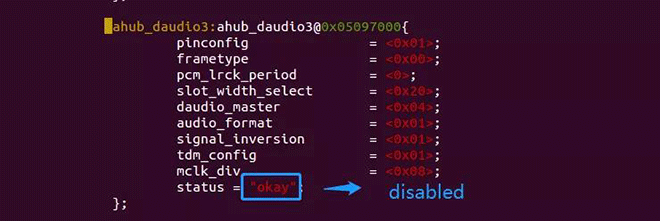
0 F. I' ~- Z8 m$ Q6 P这个是对SPI1的注册,将status改为okay,这里对相关引脚和时钟做了配置。 9 v$ r5 m) ]1 B" j N8 R: ~
4.2 SPI1的时钟及引脚配置2 ] _% b4 Y! v( A( _& {. z
时钟:我们通过查看sun50iw9p1-clk.dtsi可以看到clk_pll_periph0和clk_spi1的内容,我们使用默认配置即可。这里不再贴图,可自行查看 引脚:我们查看sun50iw9p1-pinctrl.dtsi可以看到spi1_pins_a、spi1_pins_b和spi1_pins_c的内容,使用引脚为PH5、PH6、PH7、PH8。
; v" A, x1 v- y. c6 \; q7 _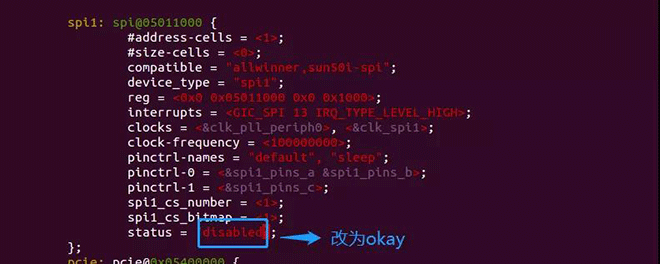
五、配置SPI转CAN设备; T% A8 c- M) V# \/ `
5.1 添加设备
+ m4 i! x. j; [9 n% q' S1 i; F在OKT507-C-Common.dtsi中SPI0节点后添加SPI转CAN相关节点,添加内容如下:
6 E0 o3 V' Z) D6 e- Sspi1: spi@05011000 { pinctrl-0 = <&spi1_pins_a &spi1_pins_b>; pinctrl-1 = <&spi1_pins_c>; spi_slave_mode = <0>; status = "okay"; can0: can@0 { compatible = "microchip,mcp2515"; pinctrl-names = "default"; pinctrl-0 = <&mcp2515_int>; reg = <0>; spi-max-frequency = <1000000>; clocks = <&clk_osc8m>; interrupt-parent = <&pio>; interrupts = <PH 9 IRQ_TYPE_LEVEL_LOW>; status = "okay"; };};
! c. B6 A# `' @& m0 w( _7 ] r其中中断引脚配置,请根据实际配置的引脚进行修改。
9 P0 m% z8 |1 `. o$ o, j/ R5.2 时钟配置9 d" Q$ X6 U- X3 _2 ~% j% C! S0 d
我们在注册can的时候用到了时钟和中断引脚,前边关掉音频时PH9已经可以使用了,但是我们用到的8M时钟clk_osc8m还没有注册。 打开sun50iw9p1-clk.dtsi,添加clk_osc8m到clk_osc48m下边 v: o8 t* H& I- g; N: v
clk_osc8m: osc8m { #clock-cells = <0>; compatible = "allwinner,fixed-clock"; clock-frequency = <8000000>; clock-output-names = "osc8m";};
/ Z h6 ~8 S; [8 ^; `7 [& b0 h: T
% x. X. t# i% t0 ~* I f8 } k如果是选择24M晶振,也可注册clk_osc24m,clock-frequency改为24000000
. Q. M4 j- i# H8 o5 g5.3 中断引脚配置
% t# b; [+ s4 {& o在OKT507-C-Common.dtsi中添加,在该设备树中搜索:pio:pinctrl@0300b000,将以下配置添加到该节点里边。
7 N3 t& J2 z" z! o7 @( a/ `1 cmcp2515_int: can0@0 { allwinner,pins = "PH9"; allwinner,pname = "mcp2515_int"; allwinner,function = "irq"; allwinner,muxsel = <6>; allwinner,drive = <1>; allwinner,pull = <0>;};, {5 {. }5 l* O, x7 ]# O
! l$ W0 r$ P/ y3 y5.4 mcp2515驱动配置
1 w. V# J6 T: |( ~+ R* e/ u到此,我们在设备树中的修改已经完成接下来,我们添加mcp2515驱动配置,驱动位于kernel/linux-4.9/drivers/net/can/spi/,可以看到mcp251x.c,我们可以打开该目录里的Makefile文件,Makefile文件中已经配置了CONFIG_CAN_MCP251X 进入kernel/linux-4.9目录中,执行如下命令: . R- \9 K+ C+ b+ s' q, ~
make sun50iw9p1smp_longan_defconfigmake menuconfig ARCH=arm640 C+ G3 X% }6 H# e/ y* N' B
进入图形配置界面,我们添加mcp2515的编译,每一级目录选如下选项: Networking support ---> <*>CAN bus subsystem support ---> CAN Device Drivers ---> CAN SPI inte**ces ---> <*> Microchip MCP251x SPI CAN controllers前边括号里的内容通过空格键修改,“*”是编译进内核,“M”是编译成模块,空的是不编译。此处需要编译进内核 修改完成后按Esc键退出,最后选yes保存配置为.config。
/ U, X2 S) k. B8 F: i; p$ q修改完成,按照手册编译源码,生成镜像
3 z3 }. i: I% ^$ V N Q9 d( _5 d注: 配置menuconfig后保存为.config,使用./build.sh kernel单步编译内核,会使用该.config 若使用./build.sh进行全编译,会重新把sun50iw9p1smp_longan_defconfig加载为.config,之前的配置将不生效。因此通过menuconfig修改完后,保存的.config要做好备份,在全编译前需要将文件,将其重命名为 sun50iw9p1smp_longan_defconfig,并替换kernel/linux-4.9/arch/arm64/configs下的同名文件 5 w( ?2 m& v4 b1 }$ A% v4 I% n
六、CAN测试" g: ]# {7 Q2 m; N, t% P3 l
将编译好的镜像烧录到核心板中,并将资料里的相关测试工具:ip、cansend和candump拷贝到T507开发板根目录。 硬件接好SPI转CAN模块,与PC机接好,使用USB转CAN插在电脑上 启动T507开发板执行以下程序进行测试: . {$ m# i' S$ V' ?$ Y- I
ifconfig can0 down/ip link set can0 up type can bitrate 125000 triple-sampling onifconfig can0 up/cansend can0 123#12345678 //发送数据/candump can0 //接收数据七、硬件修改方法
1 |! C5 y; e. M" [3 {0 z# k在飞凌嵌入式T507开发板上移植使用SPI转CAN模块 首先要在T507开发板上去掉C132/U18这两个器件,之后通过飞线的方式将SPI转CAN的模块连接至T507开发板,连接方式如下: 4 }9 w6 q0 p, e, A( t1 C _2 i( |# v. i
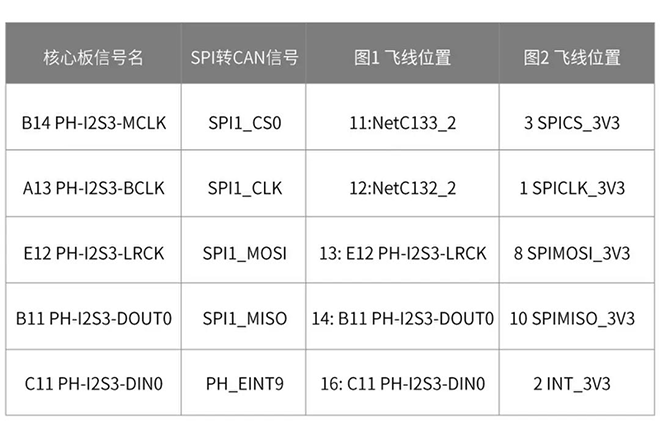
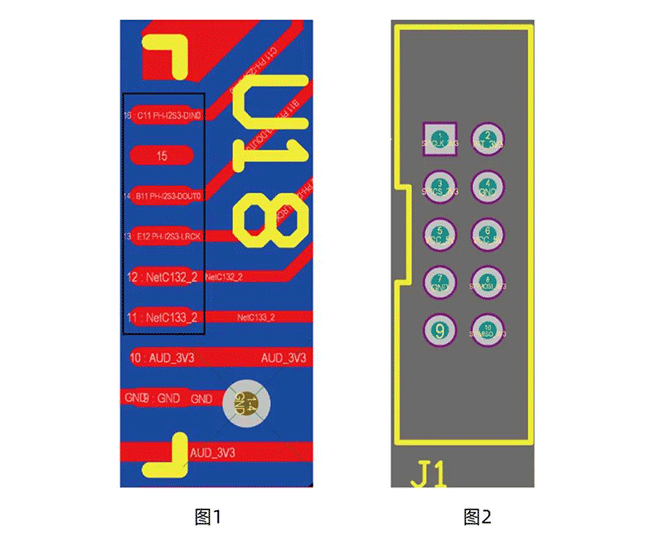
. s/ k$ l- q- e- ^# l
/ A2 Y7 K5 [5 O" t1 F$ B8 fSPI转CAN的5V主供电可以通过音频芯片正下方的R194和R199上获得,位置如下图:
" t% E6 i" q7 H$ q' |& w0 I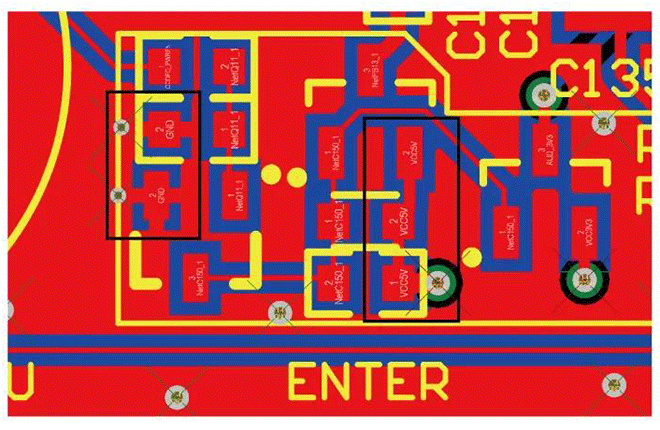
8 k0 r3 `7 @! X) U6 yEND
- P3 i% J" E' @2 F6 G |  |小黑屋|
飞凌嵌入式
( 冀ICP备12004394号-1 )

 发表于 2022-1-27 10:39:27
 千斤顶